기구와 구동
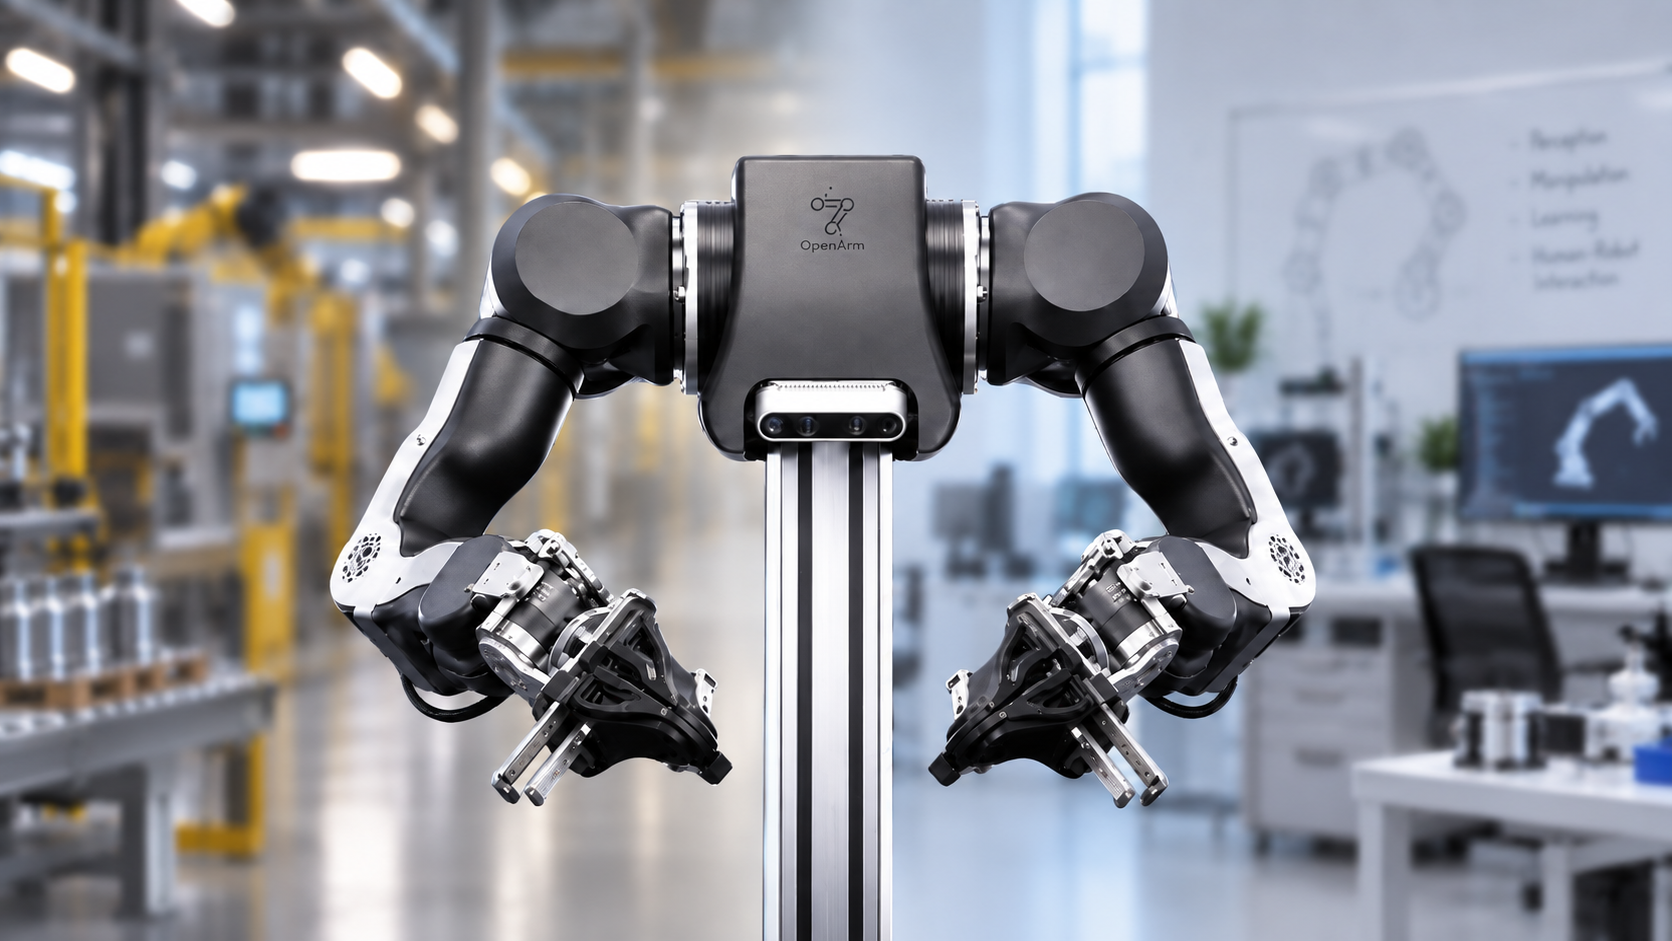
관절과 그리퍼, 양팔 구조를 살펴보고 작업에 맞는 제어 구성을 검토합니다.
하드웨어 상담 ↗ 퓰로직
FUELLOGIC
ROBOTICS PLATFORM / 01
오픈 하드웨어에서 시작하는 양팔 로봇 연구. 기구와 제어를 이해하고, 실험 목적에 맞는 시스템을 구성하세요.
연구 목적에 맞춰 구성과 공급 일정을 안내합니다.
BUILT FOR YOUR RESEARCH
완성된 동작을 사용하는 데서 한 걸음 더.
원하는 실험을 위한 로봇 시스템을 구상합니다.
관절과 그리퍼, 양팔 구조를 살펴보고 작업에 맞는 제어 구성을 검토합니다.
하드웨어 상담 ↗ROS 2 기반 시스템에서 센서·제어 노드를 연결하고 연구 환경을 구성합니다.
연구 흐름 보기 ↗Isaac Sim 연동 등 시뮬레이션 환경을 검토하고 실제 로봇 실험으로 이어갑니다.
연동 범위 상담 ↗FIND YOUR STARTING POINT
하드웨어 실험부터 학습과 시스템 연동까지.
 ROBOT LEARNING
 PROJECT CONSULTING
제품 사진은 배경 편집 이미지이며, 에이전트 AI 이미지는 시스템 콘셉트입니다.
YOUR GOAL. YOUR WORKFLOW.
수행할 작업, 사용 공간, 연구 조건을 정리합니다.
로봇·센서·제어·학습 도구의 연결 범위를 살펴봅니다.
시뮬레이션과 실제 검증을 이어갈 흐름을 구체화합니다.
LET'S BUILD THE NEXT STEP
관심 제품, 필요한 수량, 사용 목적과 희망 일정을 알려주세요.
구성·가격·납기·지원 범위는 상담 시 확인해 드립니다.