3D Printing
오픈소스 3D 프린팅 구조를 바탕으로 파트별 조립과 교체가 가능합니다. 구조 수정과 커스터마이징을 통해 연구·교육 목적에 맞게 확장할 수 있습니다.
 퓰로직FUELLOGIC
ROBOTICS PLATFORM / 01
LeRobot은 3D 프린팅 구조부터 모터, 카메라, 제어까지 경험하며 로봇의 구조와 동작 원리를 이해할 수 있는 오픈소스 로봇 플랫폼입니다.
연구 목적에 맞춰 구성과 공급 일정을 안내합니다.
LEROBOT SO-101 / OVERVIEW
Leader · Follower Robot Learning Platform
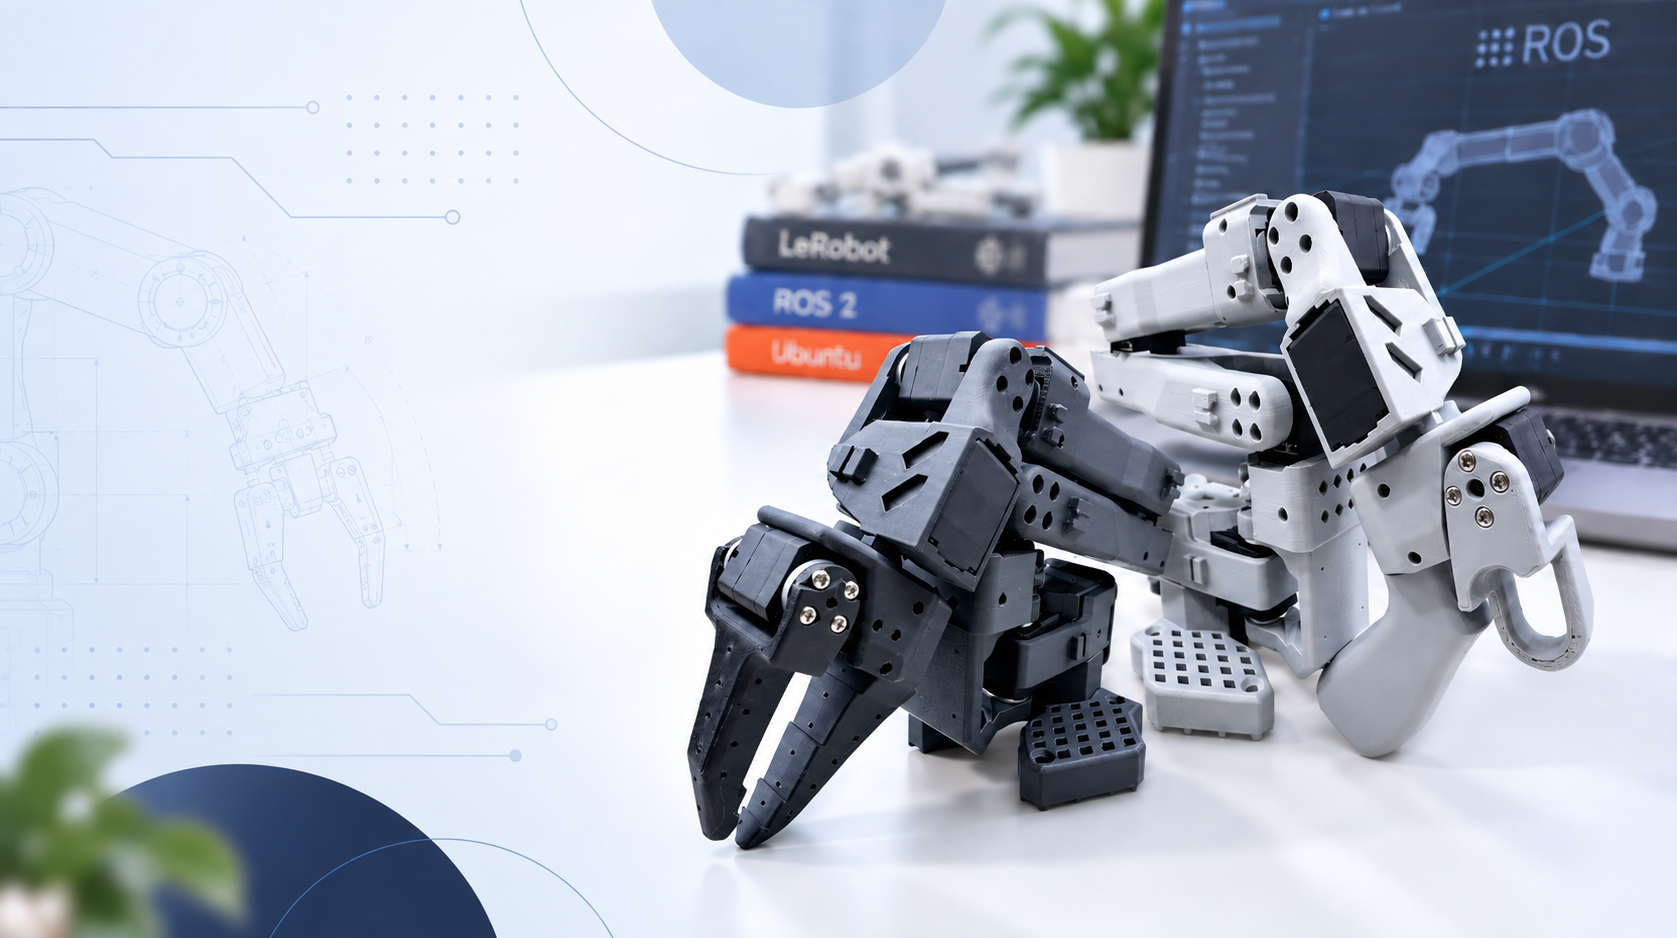
LeRobot SO-101은 로봇 제어부터 데이터 수집, 학습과 실행까지 직접 경험할 수 있는 오픈소스 로봇 학습 플랫폼입니다.
오픈소스 3D 프린팅 구조를 바탕으로 파트별 조립과 교체가 가능합니다. 구조 수정과 커스터마이징을 통해 연구·교육 목적에 맞게 확장할 수 있습니다.
SO-101 Leader Arm과 Follower Arm으로 구성된 텔레오퍼레이션 시스템입니다. 각 로봇팔은 Shoulder, Elbow, Wrist, Gripper를 구동하는 6개의 Feetech STS3215 서보모터를 기반으로 구성됩니다.
USB Motor Bus 통신으로 로봇을 연결합니다. Top Camera와 Gripper Camera를 추가해 작업 공간과 그리퍼 시점의 영상을 기록할 수 있습니다.
기본 구성과 옵션 보기WHAT YOU CAN BUILD
작은 동작 하나에서 시작해, 데이터 수집과 학습 실험으로 이어집니다.
동작 이해를 위한 개념 애니메이션 · 실제 SO-101 촬영 영상이 아닙니다.
LEARNING CURRICULUM
사람의 시연을 데이터로 만들고 실제 로봇에서 실행하는 과정을 단계별로 배웁니다.
SO-101 활용 교육 구성 예시입니다. 단계별 수업 시간과 제공 범위는 교육 목적에 맞춰 진행합니다.
3D 프린팅 파트와 모터 구성을 이해하고, 모터 설정과 카메라 연결을 준비합니다.
실습 결과 로봇 구성 및 연결 점검
관절의 기준 위치와 동작 범위를 맞추고 Leader와 Follower의 제어를 준비합니다.
실습 결과 보정된 로봇 제어 환경
Leader를 조작해 Follower로 물체를 집고 옮기는 동작을 시연합니다.
실습 결과 직접 수행한 작업 시연
로봇 동작과 카메라 영상을 기록하고 수집한 데이터를 확인합니다.
실습 결과 작업별 시연 데이터셋
수집한 데이터로 로봇 정책을 학습하고 학습 결과를 살펴봅니다.
실습 결과 실행을 위한 학습 정책
학습된 정책을 실제 로봇에서 실행하고, 결과를 바탕으로 시연과 데이터를 보완합니다.
실습 결과 실행 결과 및 개선 기록
PACKING LIST
두 로봇팔의 구성품을 살펴보고,
기본 포함 품목과 카메라 옵션을 확인하세요.
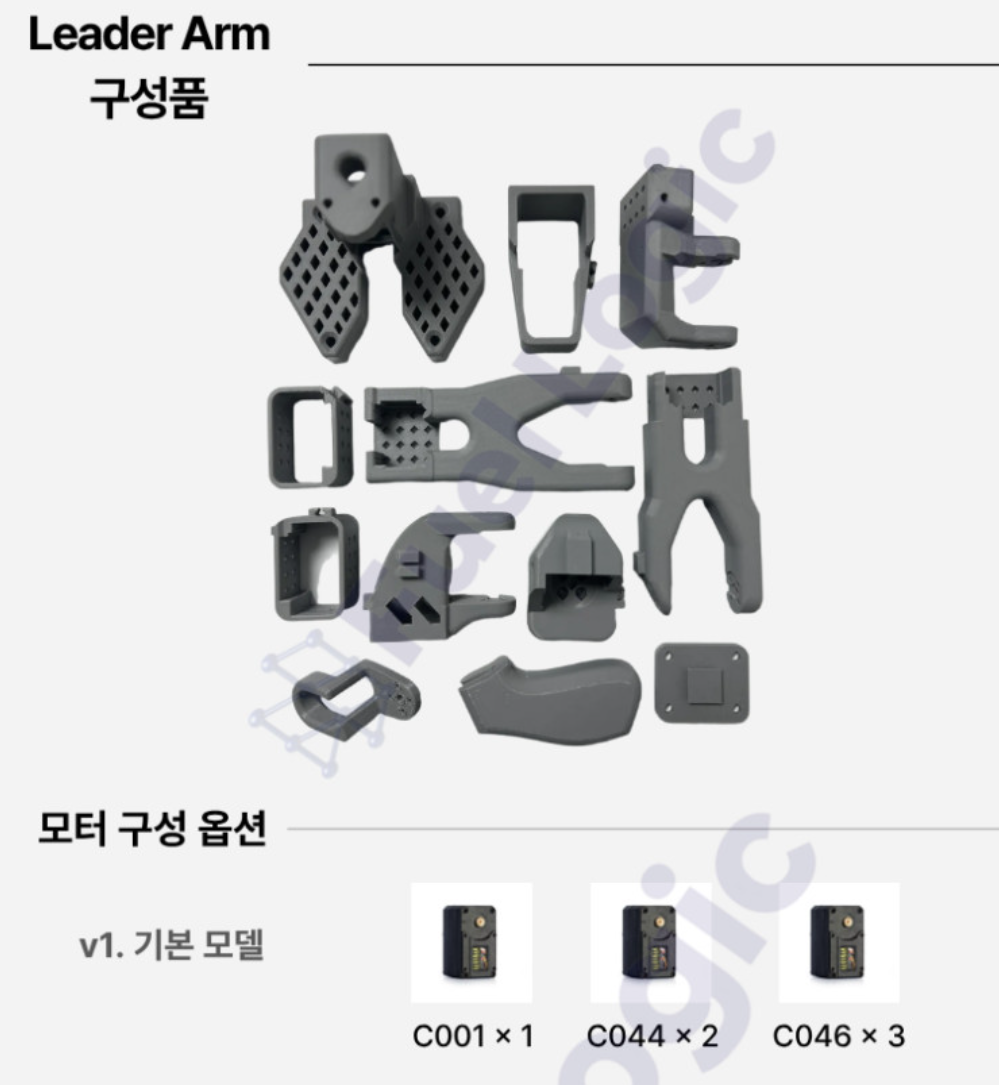
01 / LEADER ARM
사람이 직접 움직여 Follower의 동작을 제어하는 로봇팔입니다.
02 / FOLLOWER ARM
Leader의 움직임을 따라 시연한 동작을 수행하는 로봇팔입니다.
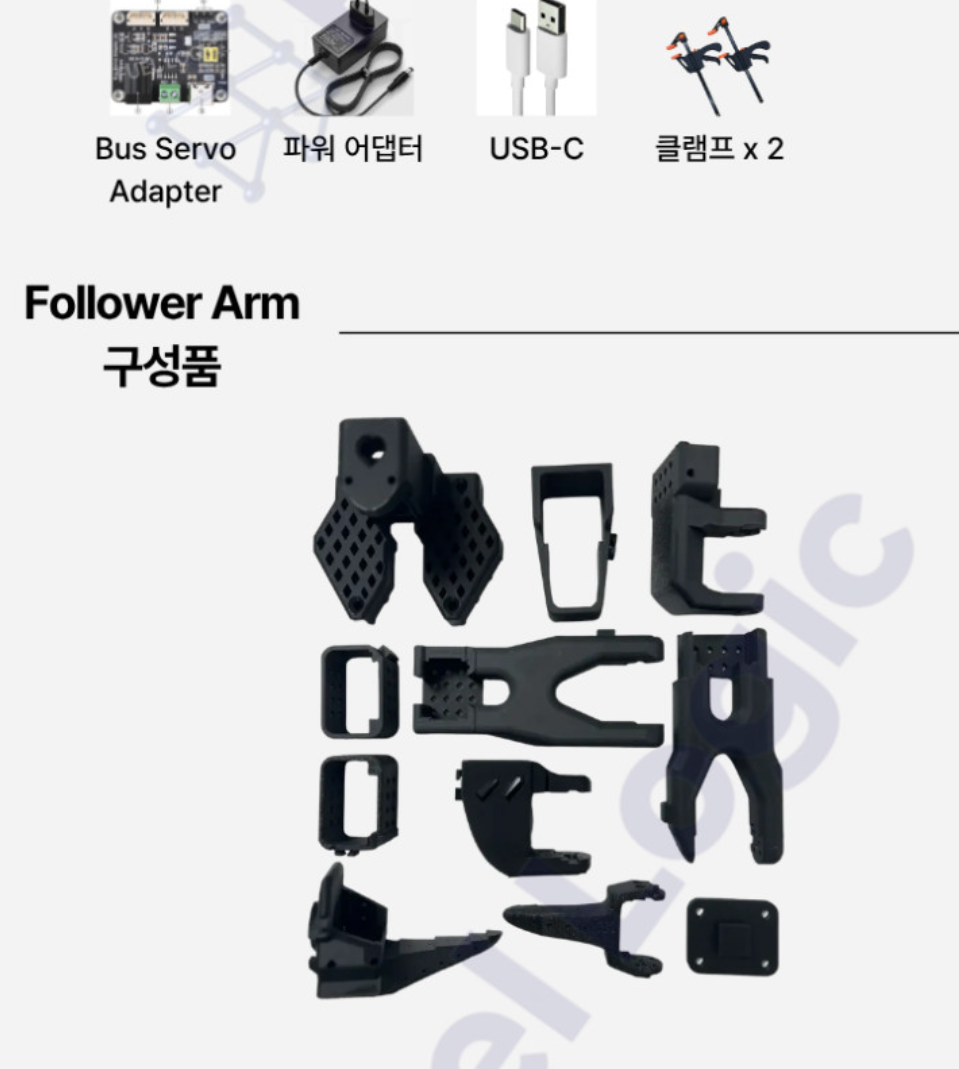
사진은 구성 이해를 위한 참고 이미지입니다. 기본 포함 품목은 아래 목록을 기준으로 확인하고, 모터 세부 옵션은 주문 시 확인해 주세요.
INCLUDED
OPTIONAL
영상 기록에 필요한 카메라와 마운트를 실험 목적에 맞게 추가할 수 있습니다.
FUELLOGIC SUPPORT
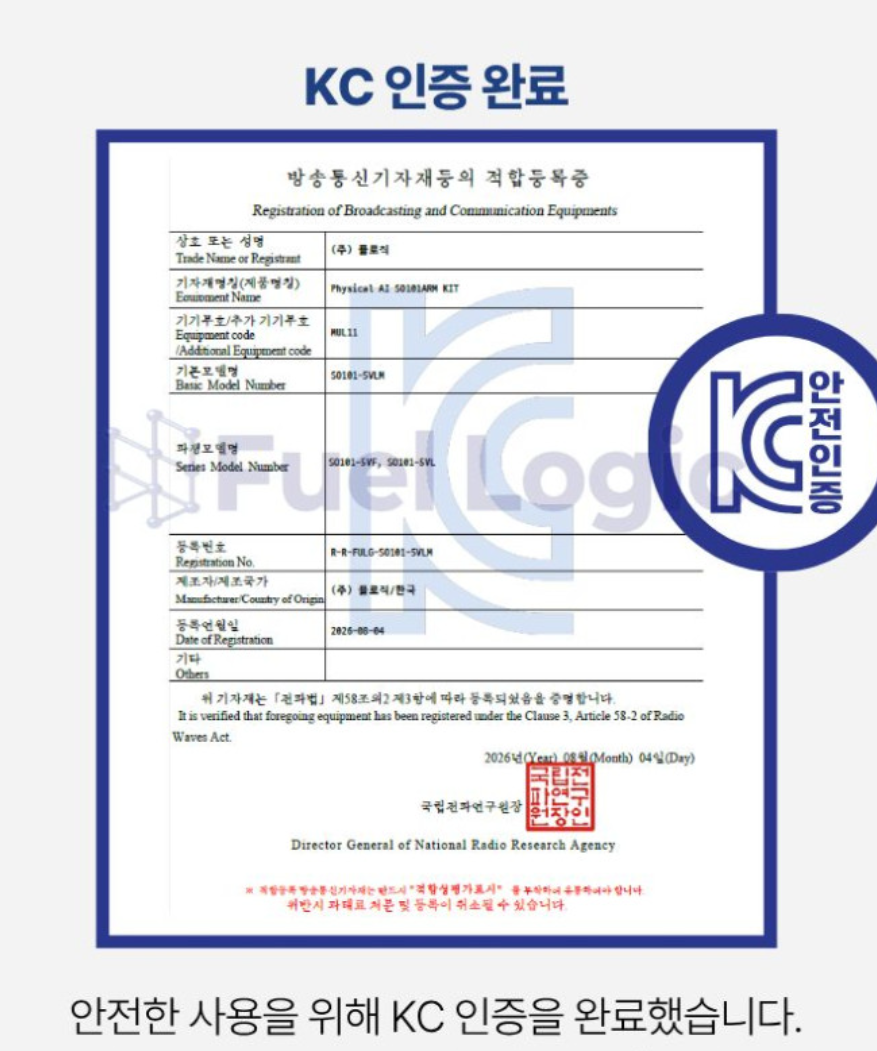
제품 등록 자료와 배송·교육 지원 내용을 확인하세요.
PRODUCT REGISTRATION
제품 등록 자료와 적용 모델을 확인할 수 있습니다.
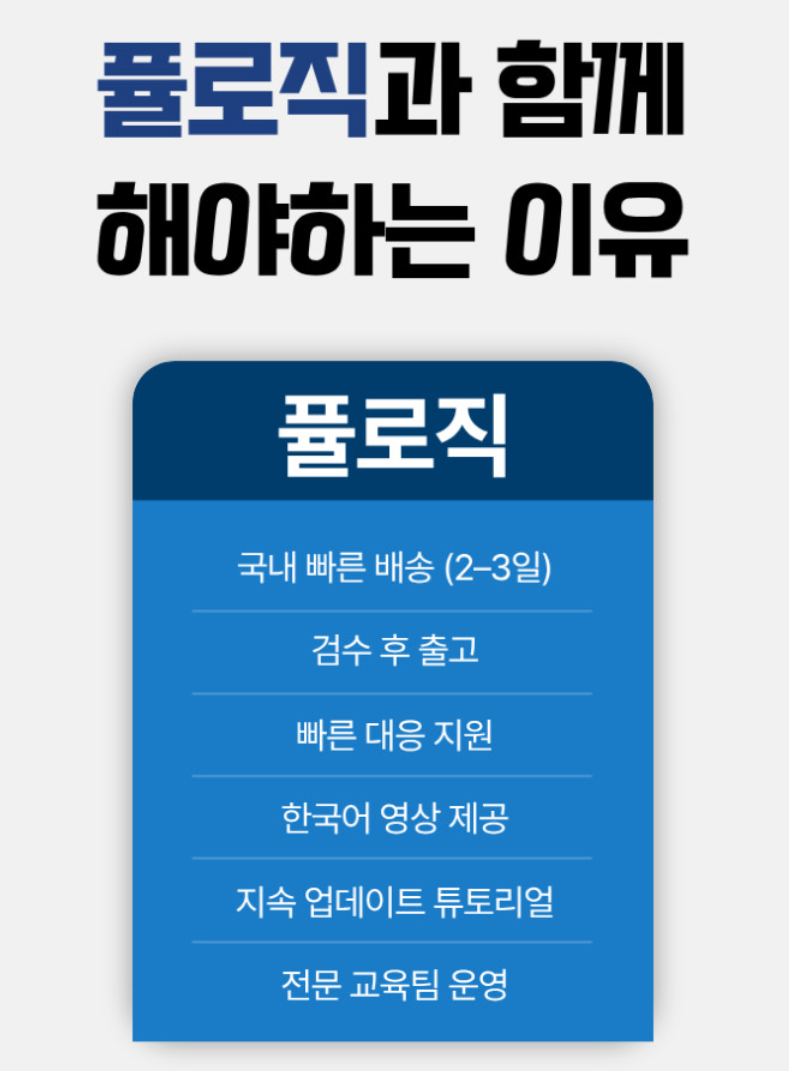
DELIVERY & SUPPORT
검수 후 출고, 한국어 영상과 튜토리얼, 교육·기술지원 안내입니다. 배송 일정과 지원 범위는 상담 시 확인해 드립니다.
LET'S BUILD THE NEXT STEP
필요한 수량, 사용 목적, 카메라 옵션과 희망 일정을 알려주세요.
LeRobot SO-101의 구성·가격·납기·지원 범위를 안내해 드립니다.